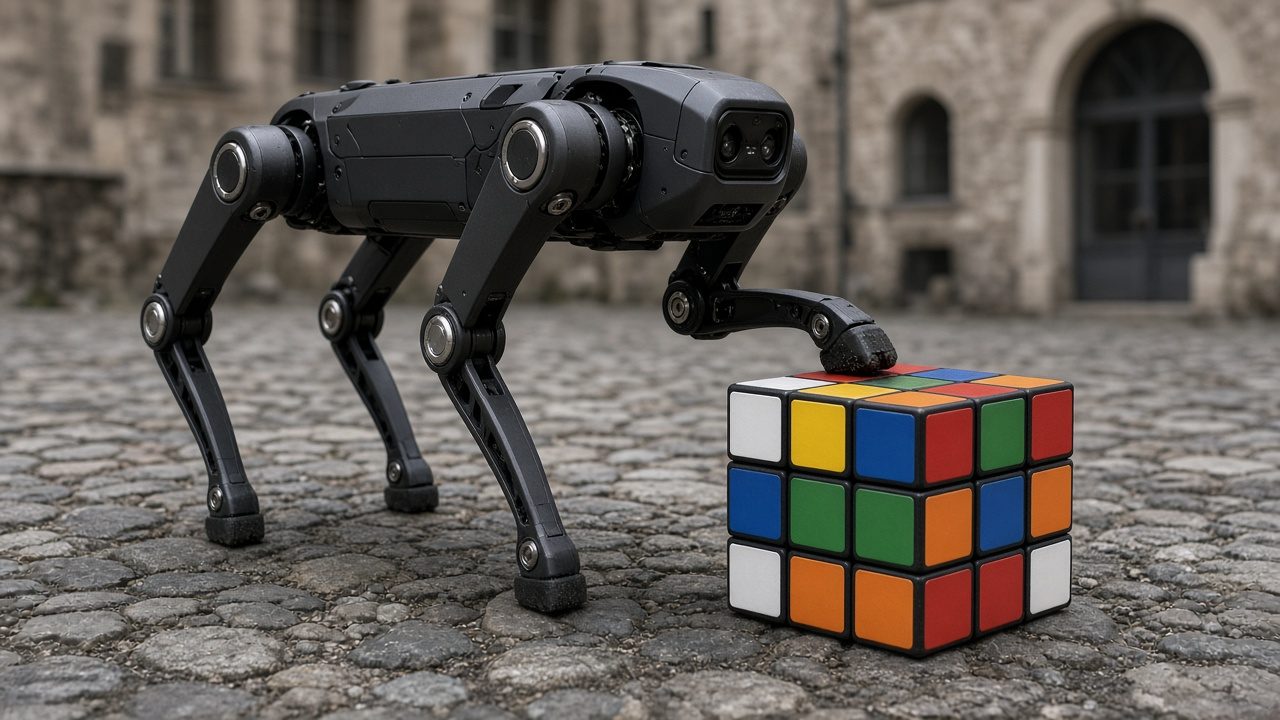
Un robot de cuatro patas ha resuelto él solo un cubo de Rubik gigante usando únicamente sus pies. El logro es de un equipo de la ETH de Zúrich, que ha conseguido que un ANYmal-D escanee el cubo, calcule la solución y la ejecute paso a paso volteándolo y girando sus capas sin ayuda humana. El trabajo se ha publicado como preprint en arXiv y en una página de proyecto con vídeos de las pruebas.
Más allá de lo vistoso, la investigación aborda un problema serio de la robótica: manipular con las patas un objeto articulado y suelto sin perder el equilibrio ni estropear lo ya hecho.
Un rompecabezas que no perdona errores
Los autores lo llaman «pedipulación»: manipular objetos con los pies. El cubo de Rubik es un banco de pruebas especialmente exigente, porque obliga a repetir interacciones muy precisas y cualquier movimiento involuntario de una capa invalida las operaciones siguientes. El robot debe controlar a la vez la posición del cubo y su estado interno, todo ello sin perder el equilibrio.
Ver el cubo con sus propios ojos
El ANYmal-D lleva a bordo una cámara RGB-D ZED X Mini. El sistema segmenta el cubo con el modelo SAM 3, estima su posición con la información de profundidad y clasifica los colores de cada casilla en el espacio de color CIE-LAB. Como el robot solo ve algunas caras a la vez, va combinando vistas parciales mientras camina alrededor del cubo y lo voltea, hasta reconstruir el estado completo. Según el equipo, hasta 2 metros de distancia la posición se estima con un error mediano de unos 2 centímetros y menos de 3 grados en la rotación, y la clasificación de colores alcanza el 100 % de acierto en interiores y el 98,7 % al aire libre.
Cuatro habilidades aprendidas
Un planificador traduce la solución en una secuencia de habilidades que el robot sabe ejecutar: voltear el cubo 90 grados hacia delante o hacia atrás y girar las capas superiores. Para esto último, una pata inmoviliza el cubo mientras la otra empuja las dos capas superiores en sentido antihorario. El giro en sentido horario no se entrenó por separado: se obtiene reflejando esa misma política como en un espejo.
Las habilidades se entrenaron en simulación con aprendizaje por refuerzo mediante un esquema de profesor y alumno: un «profesor» con información privilegiada enseña a un «alumno» que solo usa la cámara de profundidad y la propiocepción del robot. Para el giro de capas, el más difícil, usaron un currículo en el que al principio una fuerza externa estabiliza el cubo y se retira de forma gradual. También variaron masas, rozamientos y empujones en la simulación para que las políticas funcionaran en el mundo real.
Resistente a empujones
Los vídeos del proyecto muestran al robot completando maniobras sobre adoquines, en suelos resbaladizos, con una cuerda tirando de una de sus patas o mientras alguien aparta el cubo con un palo. El sistema completó tres resoluciones autónomas en hardware real, cada una de unos 30 pasos y entre 8 y 9 minutos de duración. Los autores no detallan en su página el tamaño ni el peso exactos del cubo.
Por qué importa
El equipo, en el que participan Marco Hutter y Cesar Cadena, de la ETH, y Mayank Mittal, también vinculado a NVIDIA, sostiene que combinar percepción a bordo, planificación y control aprendido de todo el cuerpo permite a un cuadrúpedo completar tareas físicas largas y de varios pasos. Es un avance hacia robots con patas capaces de mover objetos en entornos donde no hay brazos robóticos ni superficies preparadas.
Productos relacionados
- Rubik’s Cubo de Rubik 3×3 oficial (Spin Master): el rompecabezas original de tamaño estándar, para quien quiera intentarlo con las manos.
Como afiliado de Amazon, Tecnología365 obtiene ingresos por las compras adscritas que cumplen los requisitos aplicables.